
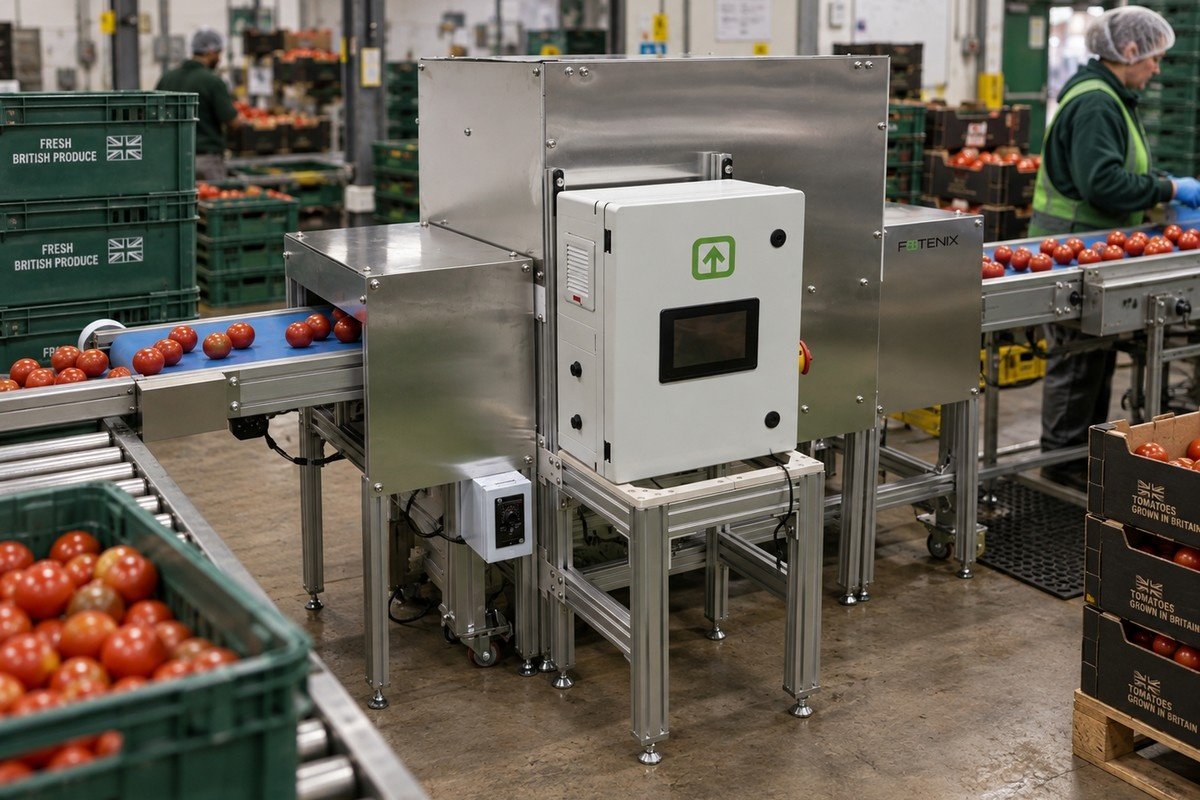
La clasificación automática de tomates necesita una inspección fiable y un mecanismo capaz de actuar sobre sus resultados. Un ensayo de QualiCrop combinó controles multiespectrales de calidad con manipulación robótica y puso de relieve cómo la retirada física del fruto condiciona la velocidad de la línea.
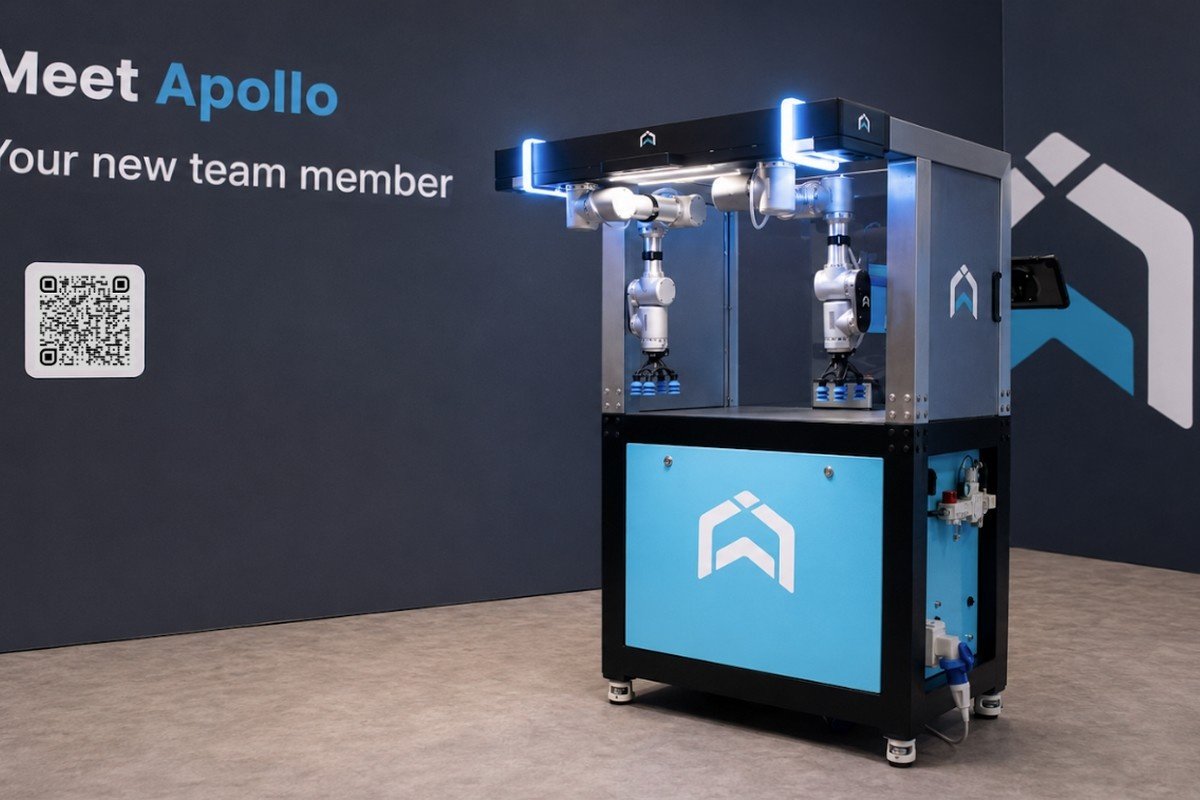
El consorcio conectó el sistema Automated Quality Control de Fotenix con la robótica de Leap AI. Las pruebas se realizaron del 27 al 29 de julio de 2026 con tomates de APS Salads, en una instalación independiente de preselección. La demostración probó la integración de ambas tecnologías; su incorporación a una línea continua de producción quedaba fuera del alcance inicial.
Seleccionar longitudes de onda para inspeccionar la calidad
La inspección multiespectral mide la luz reflejada en determinadas bandas de longitud de onda. Así, el equipo puede buscar patrones relacionados con daños, enfermedades y moho, incluidos cambios que todavía resultan difíciles de apreciar visualmente.
El trabajo de detección de la Universidad de Lincoln redujo de 400 a 18 las longitudes de onda necesarias. El proyecto registró una precisión del 87% al distinguir tomates sanos de frutos defectuosos, tomando como referencia la clasificación humana. El resultado corresponde a la evaluación del proyecto y no garantiza la misma precisión en otros cultivos o condiciones de funcionamiento.
La manipulación marca el ritmo
La tecnología de imagen de Fotenix puede clasificar hasta 4.000 unidades por minuto en aplicaciones comerciales. La demostración con el robot funcionó a unas 200 unidades por minuto. El ensayo redujo la velocidad para mostrar la secuencia completa de inspección y retirada, en la que la manipulación física del robot fue el factor limitante.
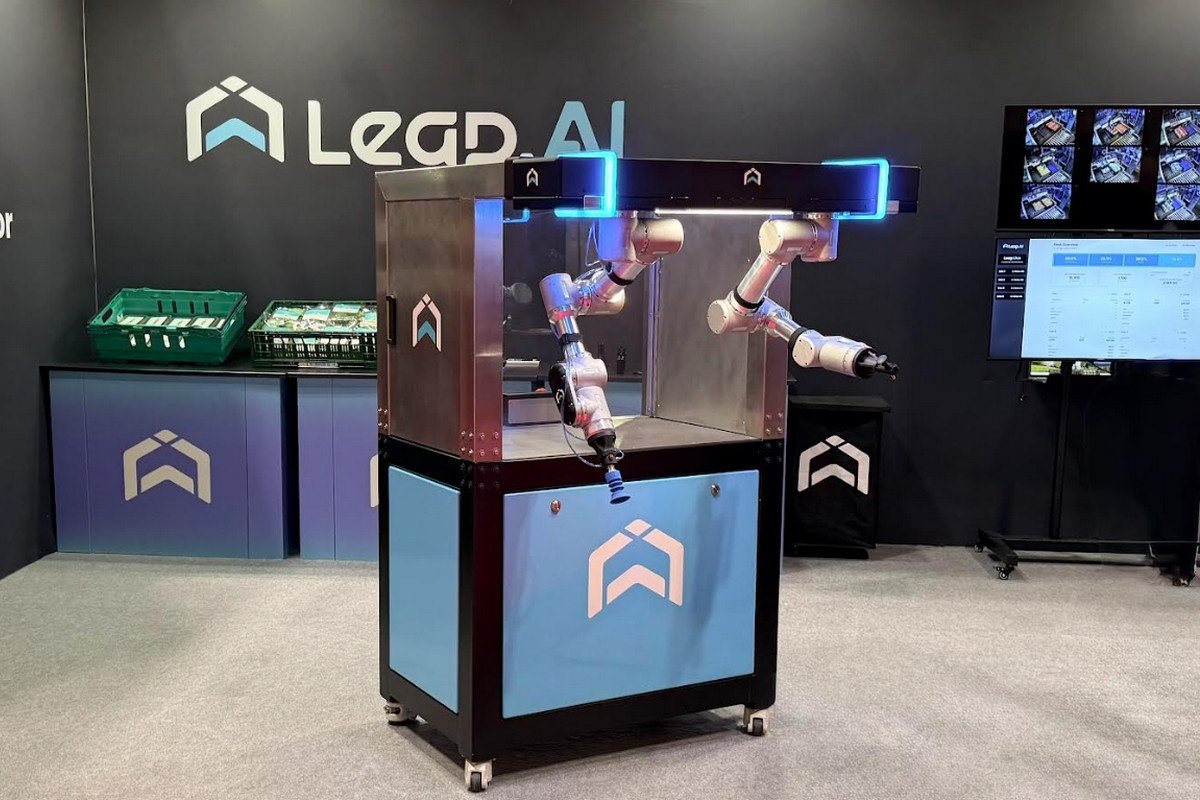
Las cifras corresponden a tareas y entornos diferentes. Para una central de acondicionamiento que estudie automatizarse, muestran por qué la capacidad de la cámara por sí sola no determina el rendimiento de una línea integrada. El funcionamiento de la cinta y el mecanismo de retirada también influyen en el ritmo de procesado.
Una incorporación gradual de la automatización
QualiCrop se centró en empresas británicas de invernadero pequeñas y medianas, con superficies de entre tres y 25 hectáreas. Estudió cómo añadir inspección espectral y retirada robótica sin sustituir toda la central, en un mercado donde las instalaciones de clasificación óptica pueden superar el millón de libras. El proyecto no establece un precio de compra ni un plazo de amortización para el sistema combinado.
La inspección también puede aportar registros de calidad antes de incorporar la retirada robótica. Comparar el fruto que entra con el que sale de un proceso de clasificación existente podría ayudar a comprender las diferencias entre lotes y a valorar dónde sería útil una inversión adicional.
Relacionar la calidad de la cosecha con el manejo del cultivo
Fotenix aspira a conectar las mediciones de la central con los registros del invernadero para estudiar cómo la presión de las plagas y el manejo del cultivo afectan a la calidad cosechada. Se trata de un objetivo más amplio de la empresa, separado de la demostración concreta de QualiCrop.
Además de los ensayos de integración, el consorcio desarrolló equipos de imagen, un conjunto de datos espectrales de tomates y algoritmos de aprendizaje automático. Participaron Fotenix, Leap AI, la Universidad de Lincoln y APS Salads, con apoyo del Farming Innovation Programme británico en colaboración con Innovate UK.